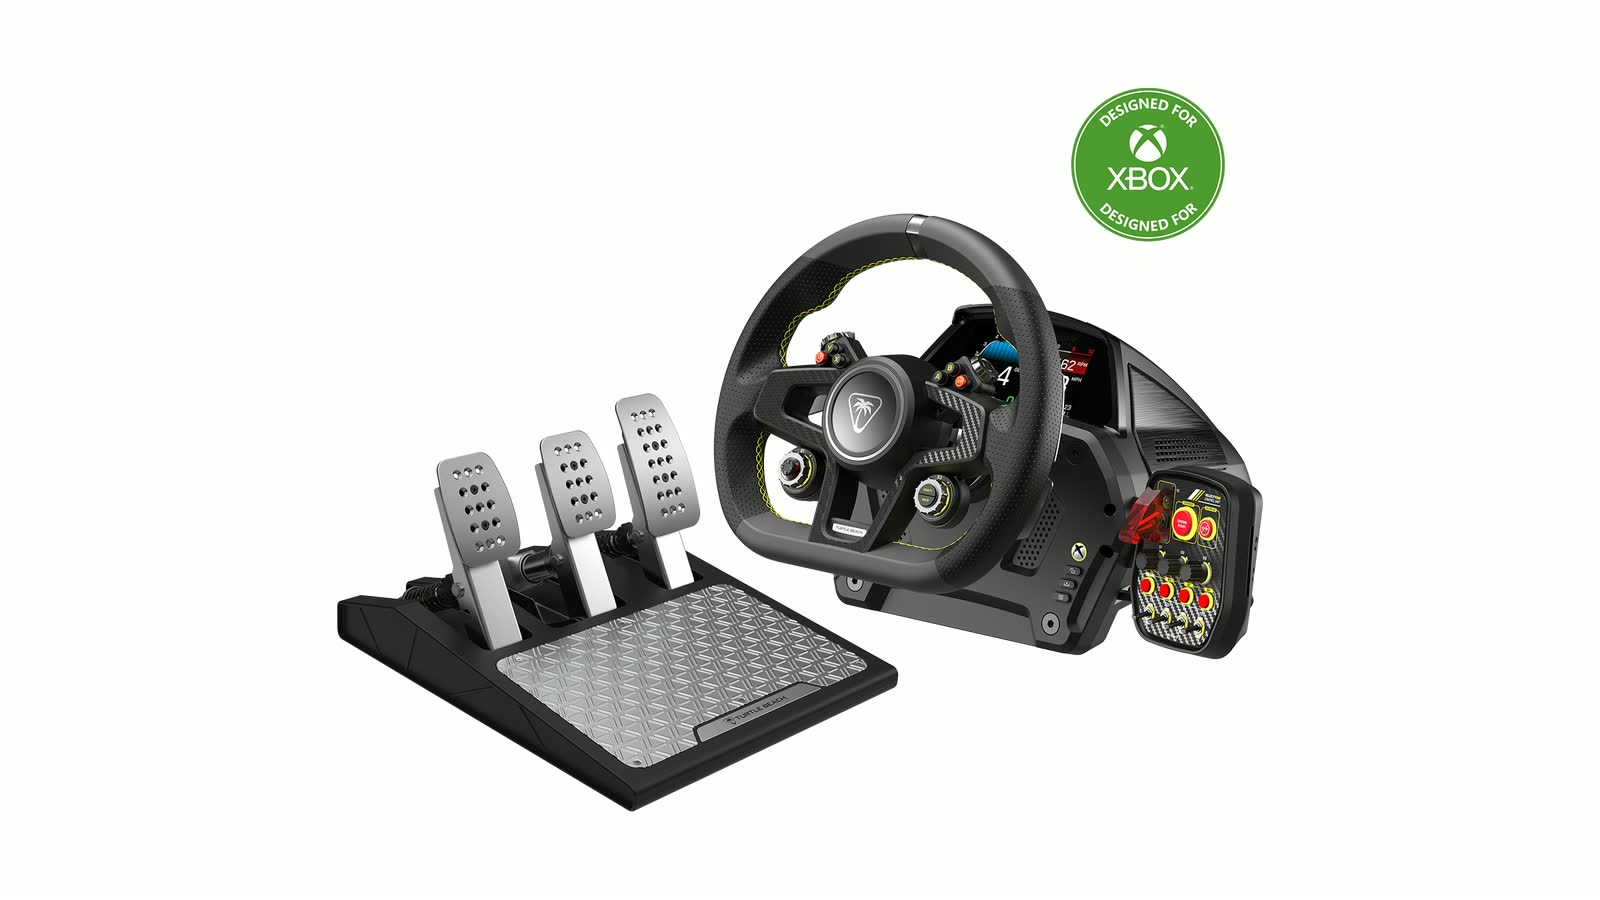
Linux 7.3 migliorerà il supporto al Turtle Beach VelocityOne Race, il sistema direct drive da 7,2 Nm composto da volante, unità di controllo e pedaliera. La modifica è stata accolta nella richiesta di integrazione HID destinata alla release candidate 7.3-rc6.
Il dispositivo funzionava già come periferica HID di base, ma gli utenti avevano segnalato problemi nella gestione delle funzioni più avanzate. Il nuovo riconoscimento permette al kernel di instradarlo verso il driver universale dedicato al force feedback dei volanti.
Cosa cambia con Linux 7.3
La patch aggiunge gli identificativi vendor e product del VelocityOne Race al driver hid-universal-pidff. Questo componente è stato introdotto per offrire una base comune alle periferiche da sim racing che comunicano attraverso il protocollo PID per gli effetti di forza.
Non è una riscrittura completa del supporto al volante: il cambiamento fa sì che il kernel riconosca correttamente l’hardware e utilizzi il percorso già impiegato da altri modelli. Proprio perché la modifica consiste nell’associazione degli identificativi, gli sviluppatori l’hanno ritenuta sufficientemente circoscritta da inserirla in una fase avanzata del ciclo di Linux 7.3.
Restano alcuni limiti da verificare
La pagina ufficiale del prodotto indica compatibilità con Xbox Series X|S, Xbox One e PC Windows 10 o 11. Linux non compare tra le piattaforme certificate e l’app VelocityOne Tuner, usata per aggiornare il firmware e regolare profili e risposta, non dispone di una versione ufficiale per il sistema operativo open source.
Di conseguenza, l’inclusione nel kernel non garantisce automaticamente il funzionamento di ogni elemento: display per la telemetria, pulsanti rimappabili, illuminazione e configurazione avanzata dovranno essere provati sulle singole distribuzioni e nei simulatori compatibili. È un passo importante, ma non equivale a una promessa di piena parità con Windows.
Un volante di fascia alta da 649,99 dollari
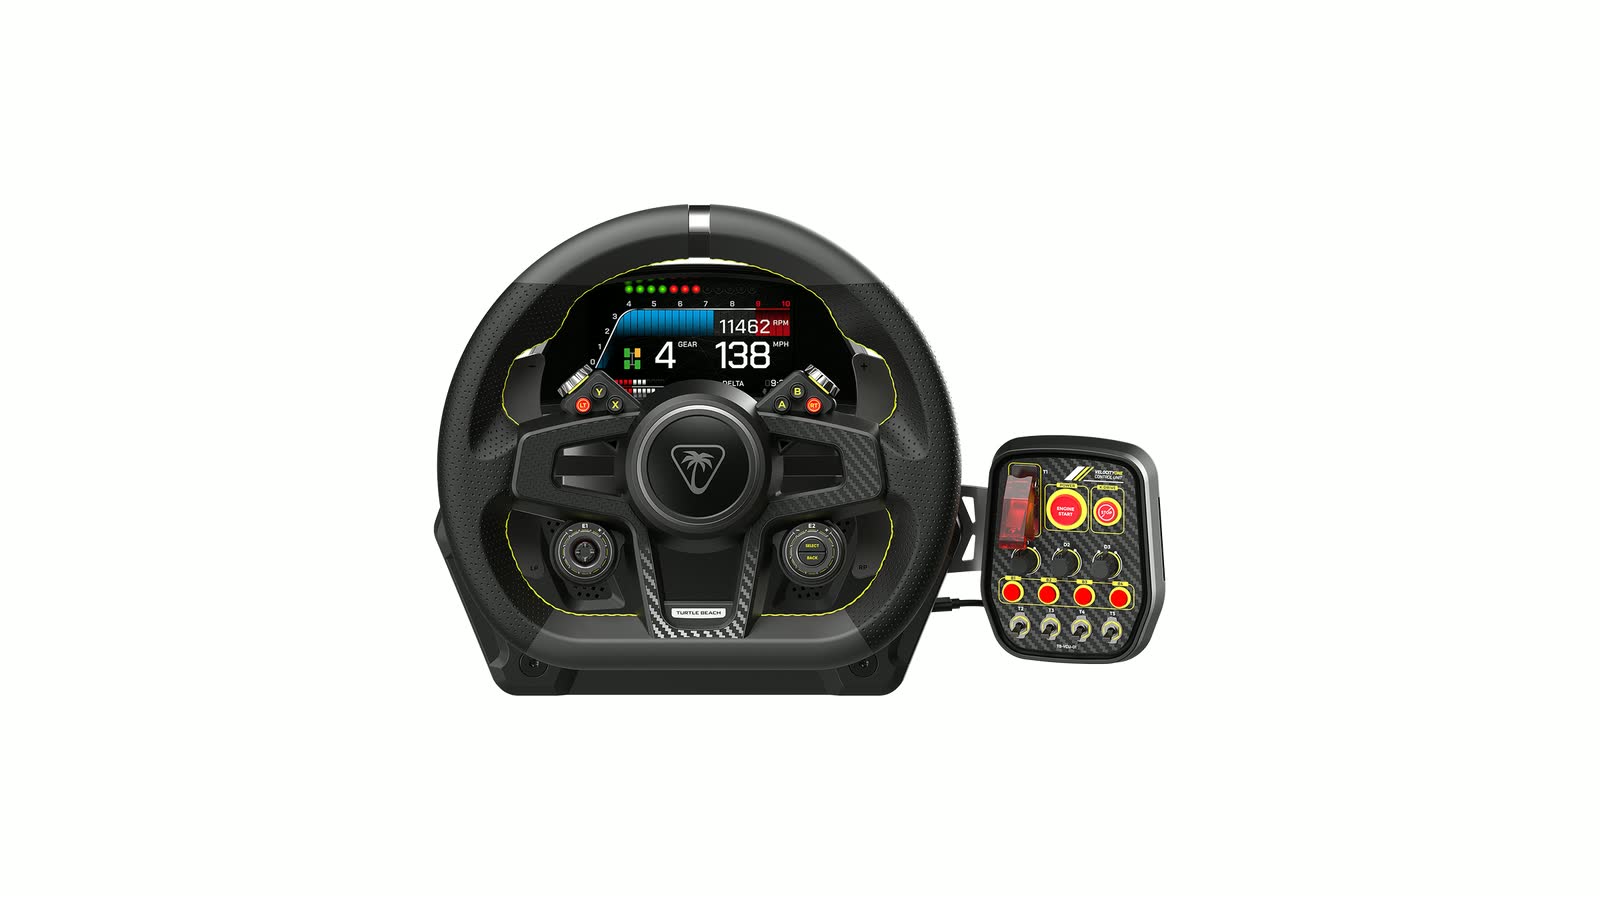
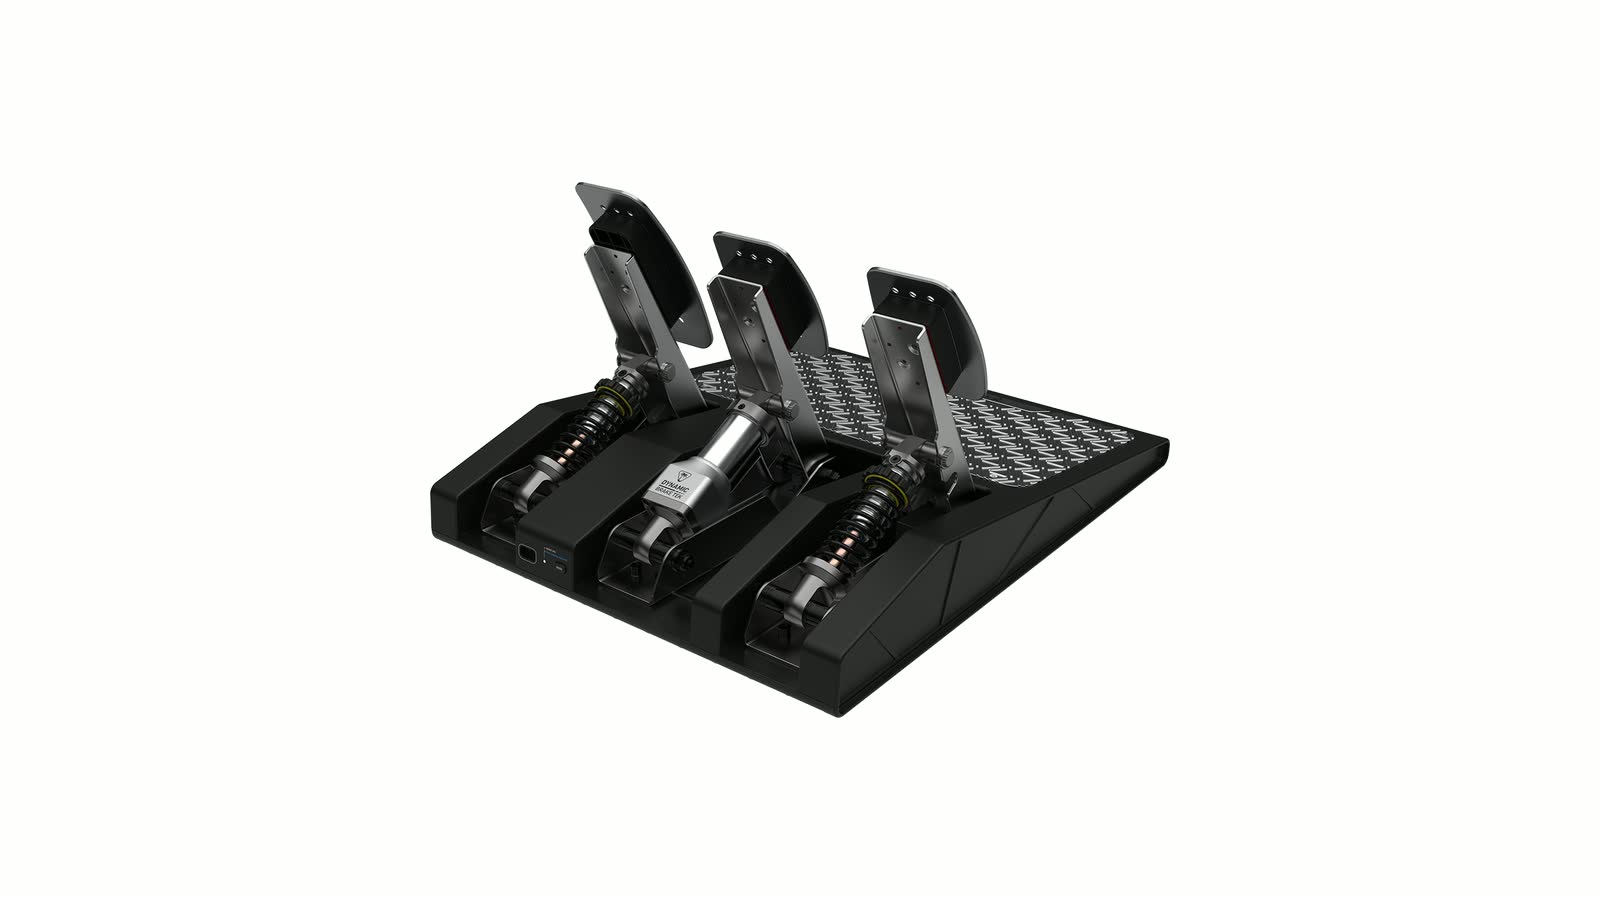
Il VelocityOne Race utilizza un motore direct drive K: Drive da 7,2 Nm, palette magnetiche e un display integrato per la telemetria. La confezione comprende anche un’unità di controllo separata e tre pedali regolabili in alluminio; il freno adotta una cella di carico, quindi misura la pressione esercitata invece della sola corsa.
Negli Stati Uniti il prezzo ufficiale è di 649,99 dollari. Si tratta quindi di un prodotto rivolto agli appassionati di simulazione, per i quali il comportamento del force feedback è una parte essenziale dell’esperienza e non una funzione accessoria.
Il sim racing su Linux guadagna un altro tassello
Il driver hid-universal-pidff è nato proprio per ridurre la frammentazione nel supporto a volanti e pedali. L’aggiunta del modello Turtle Beach non risolve da sola tutti gli ostacoli del sim racing su Linux, ma amplia l’elenco delle periferiche che possono beneficiare di una gestione standardizzata del force feedback.
La modifica dovrebbe arrivare con Linux 7.3-rc6 e confluire poi nella versione stabile, salvo regressioni. Chi possiede il VelocityOne Race dovrà comunque attendere il kernel aggiornato o una sua integrazione nella distribuzione utilizzata prima di poter valutare il risultato sul campo.